La mesure
L'objectif de cette thèse est de mesurer la polarisation des bosons vecteurs dans des événements de diffusion de bosons vecteurs, en particulier dans le canal avec un état de polarisation longitudinal. Une telle mesure est réalisée ici pour la première fois dans ce canal. Elle utilise l'intégralité du jeu de données collecté par l'expérience ATLAS durant la deuxième période de prise de données du LHC, de 2015 à 2018 à , correspondant à une luminosité intégrée de , combiné à la première partie de la troisième période, de 2022 à 2024 à , correspondant à .
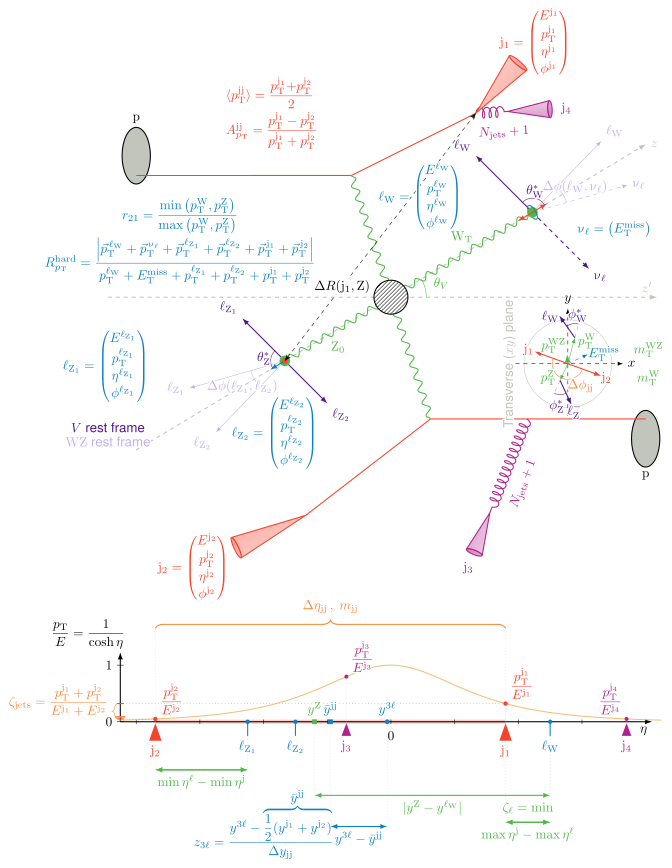
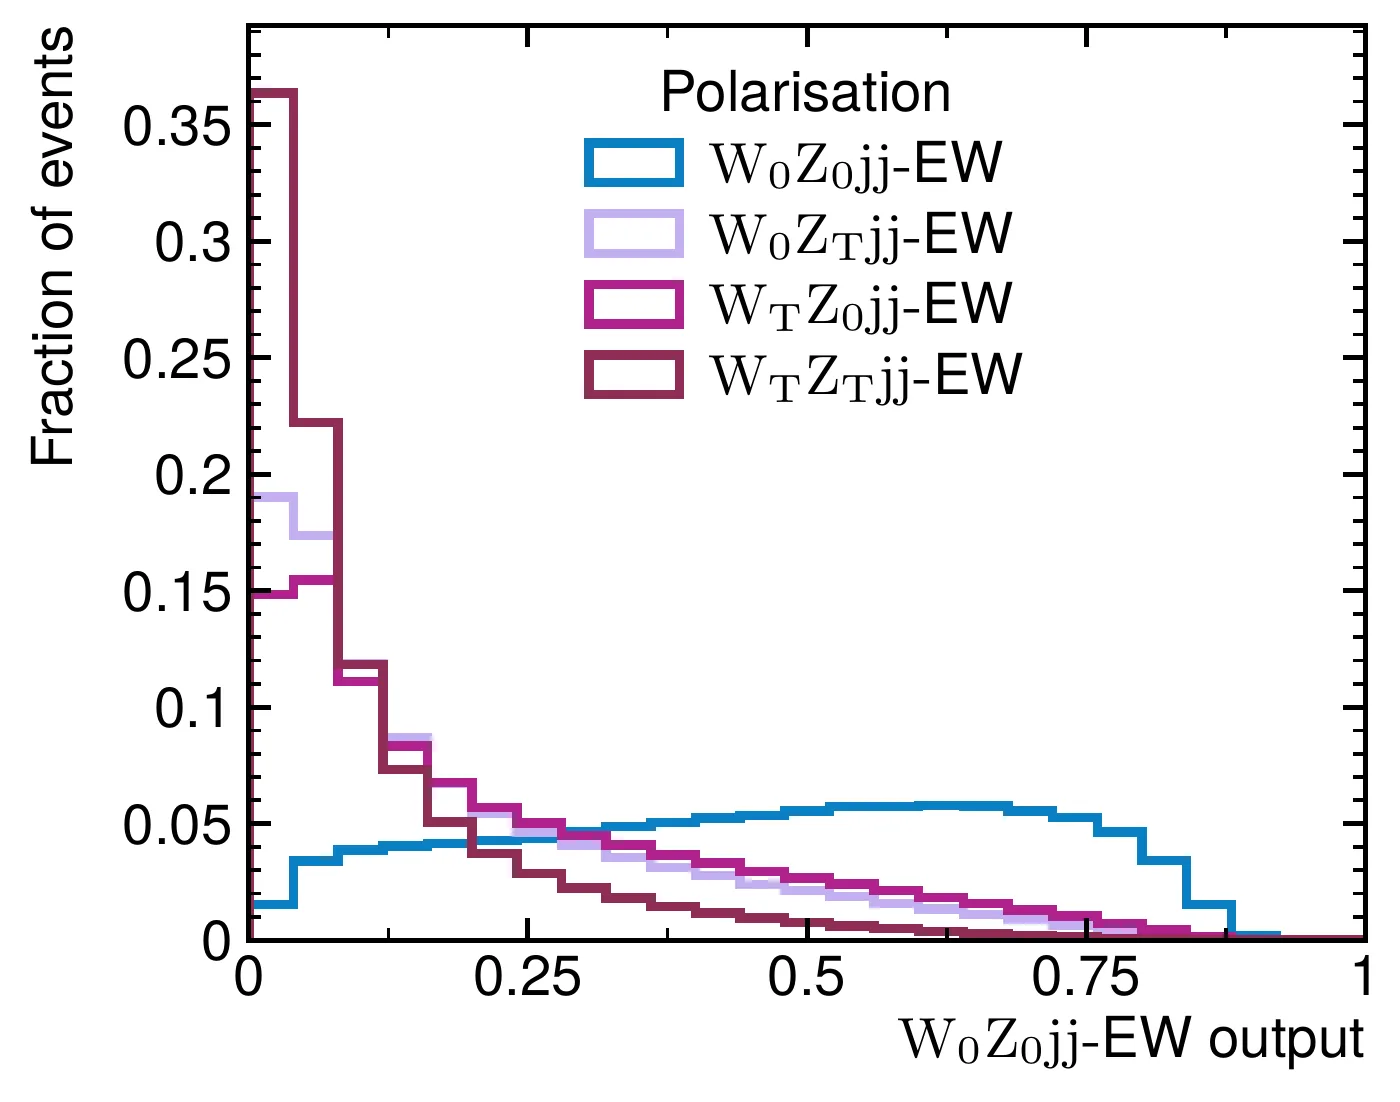
La polarisation n'étant qu'une propriété statistique des bosons, elle ne peut pas être mesurée directement par une observable, mais elle se déduit de la distribution angulaire des produits de désintégration des bosons. Trois mesures distinctes sont réalisées : les deux bosons polarisés longitudinalement (), la plus difficile, avec seulement du nombre total d'événements ; seul le boson polarisé longitudinalement () ; et seul le boson polarisé longitudinalement ().
DNN signal contre bruit de fond et DNN de polarisation
Des réseaux de neurones profonds sont entraînés à séparer les événements du bruit de fond, puis à dissocier les états de polarisation. Tous les DNN sont des réseaux entièrement connectés à propagation avant, avec une fonction d'activation ReLU pour les couches cachées et une couche de dropout entre les couches cachées pour éviter le surapprentissage. Les hyperparamètres de chaque DNN sont optimisés par optimisation bayésienne, et les réseaux sont entraînés en cinq blocs (k-fold), de sorte que chaque événement du template final est évalué par un DNN qui n'a pas été entraîné sur cet événement.
Plus : les contraintes sur l'architecture des DNN
L'architecture des DNN était contrainte par sa portabilité vers le cadre d'analyse en C++, mais aussi vers le Fortran, dans lequel MoCaNLO est écrit. MoCaNLO est un intégrateur à ordre fixe et non un générateur d'événements : la correction NLO électrofaible, non négligeable, sur l'observable mesurée ne peut être obtenue qu'en évaluant les DNN et la segmentation de Voronoï dans l'intégration, événement par événement. Des architectures plus élaborées ne pouvaient donc pas être utilisées. Une étude comparant cette configuration à une adaptation du transformer GN2, développé pour l'étiquetage des jets, a néanmoins été menée, sans amélioration par rapport aux méthodes actuelles.
Template à deux dimensions
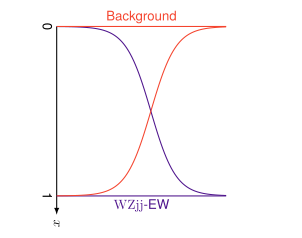
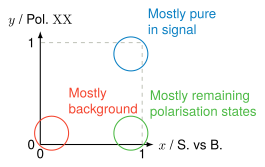
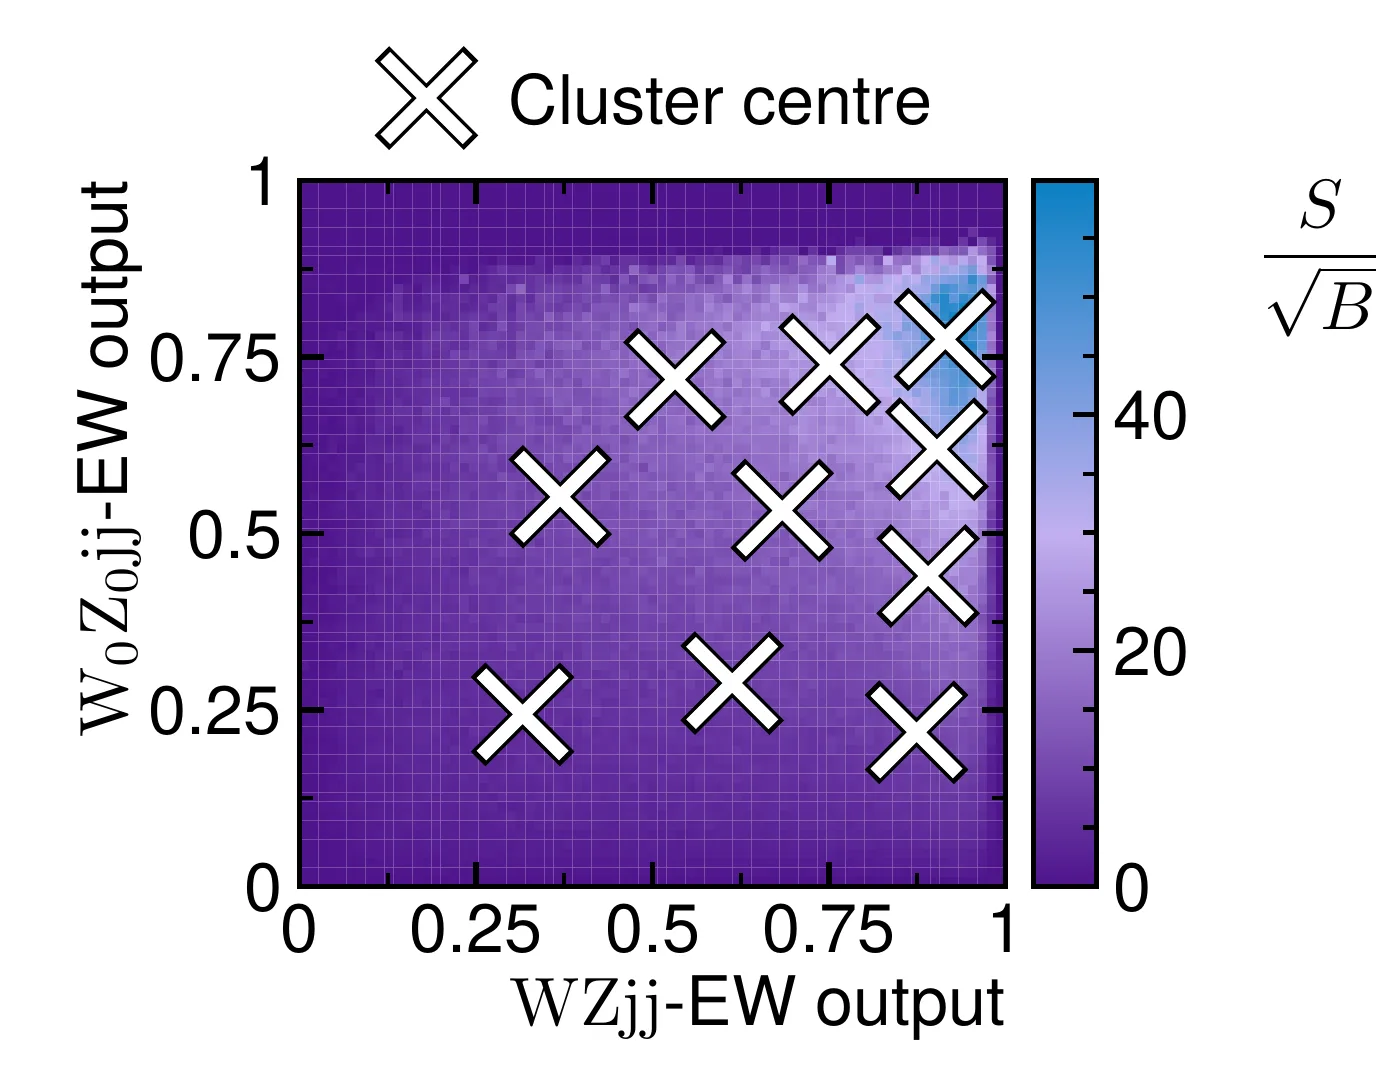
Les plans discriminants finaux sont construits avec la sortie du DNN signal contre bruit de fond (la probabilité d'avoir le signal) sur l'axe et la sortie de l'un des DNN de polarisation sur l'axe (la probabilité d'avoir l'état de polarisation recherché). Le signal se concentre dans le coin supérieur droit du plan, le bruit de fond dans le coin inférieur gauche, et le coin inférieur droit contient le signal dans les états de polarisation non visés.
Segmentation de Voronoï
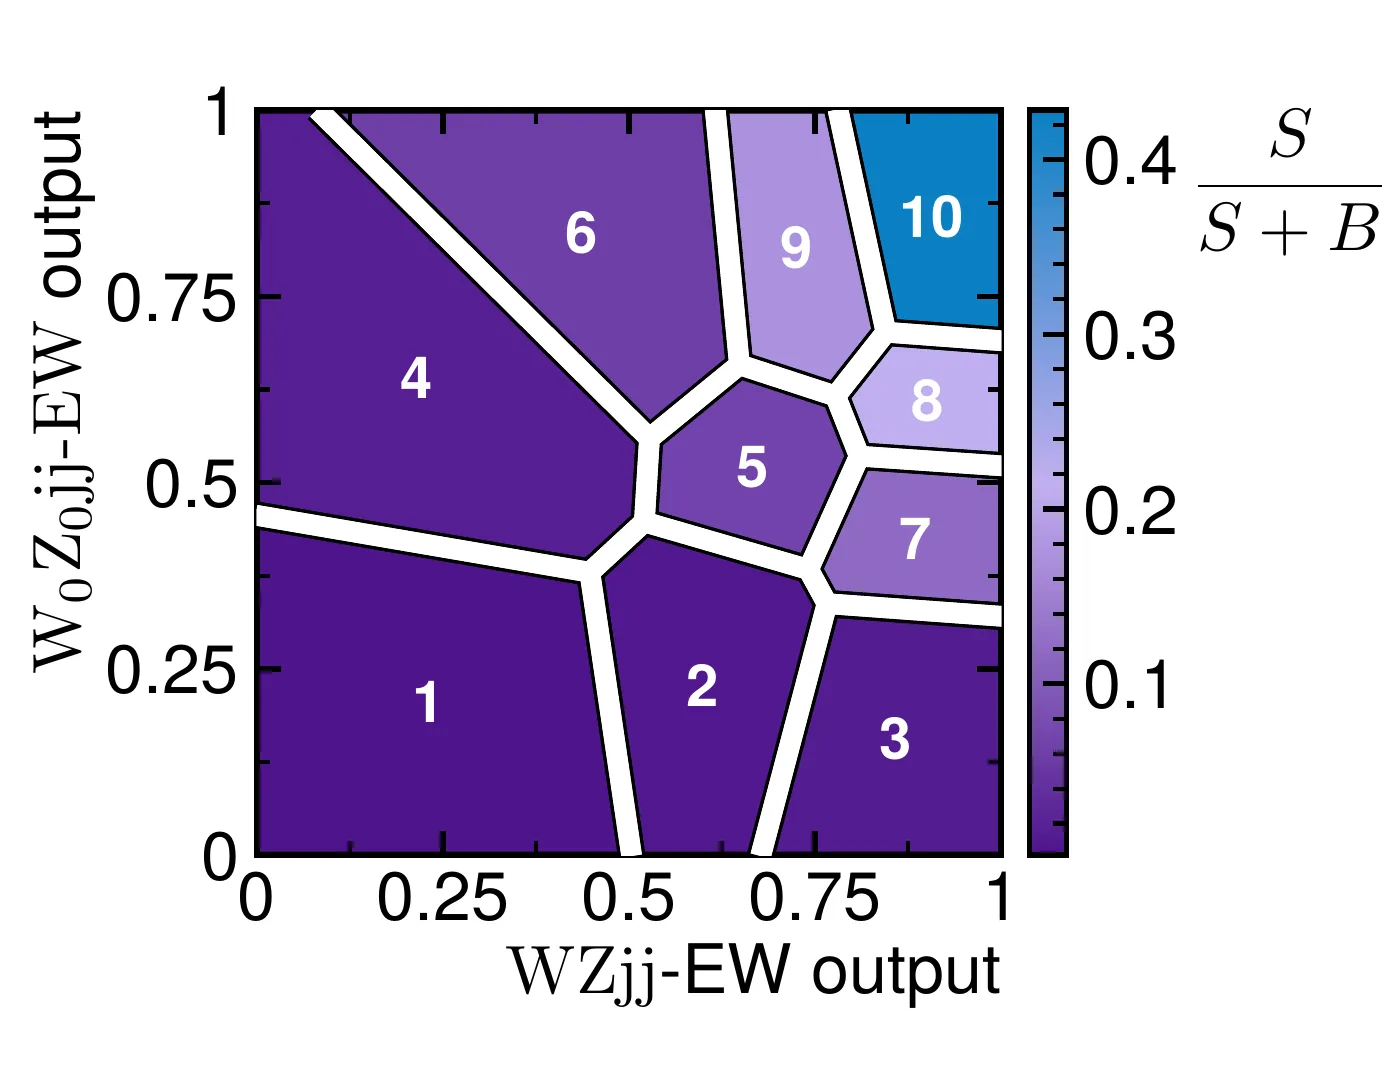
La méthode retenue fonctionne en deux étapes. La première consiste à former un histogramme à deux dimensions du rapport du signal à la racine carrée du bruit de fond, , avec un binning fin (ici intervalles). On calcule ensuite les centres des partitions par -moyennes sur le signal seul, en utilisant la valeur de de chaque intervalle comme poids par événement, de sorte que les intervalles riches en signal, à grand , attirent davantage les centres. L'algorithme concentre ainsi les centres dans les régions du plan discriminant où la significance du signal est la plus élevée.
La seconde étape applique une segmentation de Voronoï avec les centres des partitions comme germes : chaque cellule de Voronoï est l'ensemble des points plus proches d'un centre donné que de tout autre centre. Le nombre de partitions est fixé à , bon compromis entre assez d'intervalles pour exploiter le pouvoir discriminant des DNN et un nombre raisonnable d'intervalles pour éviter une grande incertitude statistique dans chacun. Les intervalles sont ordonnés par croissant.
Plus : la comparaison avec des binnings rectangulaires
Cette nouvelle méthode apporte une nette amélioration : la significance attendue augmente de quelques pour cent par rapport à la meilleure configuration rectangulaire et jusqu'à par rapport à la moins bonne, selon l'état de polarisation mesuré. À nombre d'intervalles fixé, la segmentation de Voronoï à cellules égale ou dépasse systématiquement la meilleure configuration rectangulaire. Les résultats rectangulaires dépendent aussi fortement de l'ordre des axes, les découpages et différant jusqu'à en significance attendue, alors que la segmentation de Voronoï évite naturellement cet arbitraire. Elle s'adapte aussi à la plage réduite de la sortie du DNN Pol. , puisque ses cellules ne sont pas rectangulaires et épousent la forme de la distribution.
Ajustement par maximum de vraisemblance
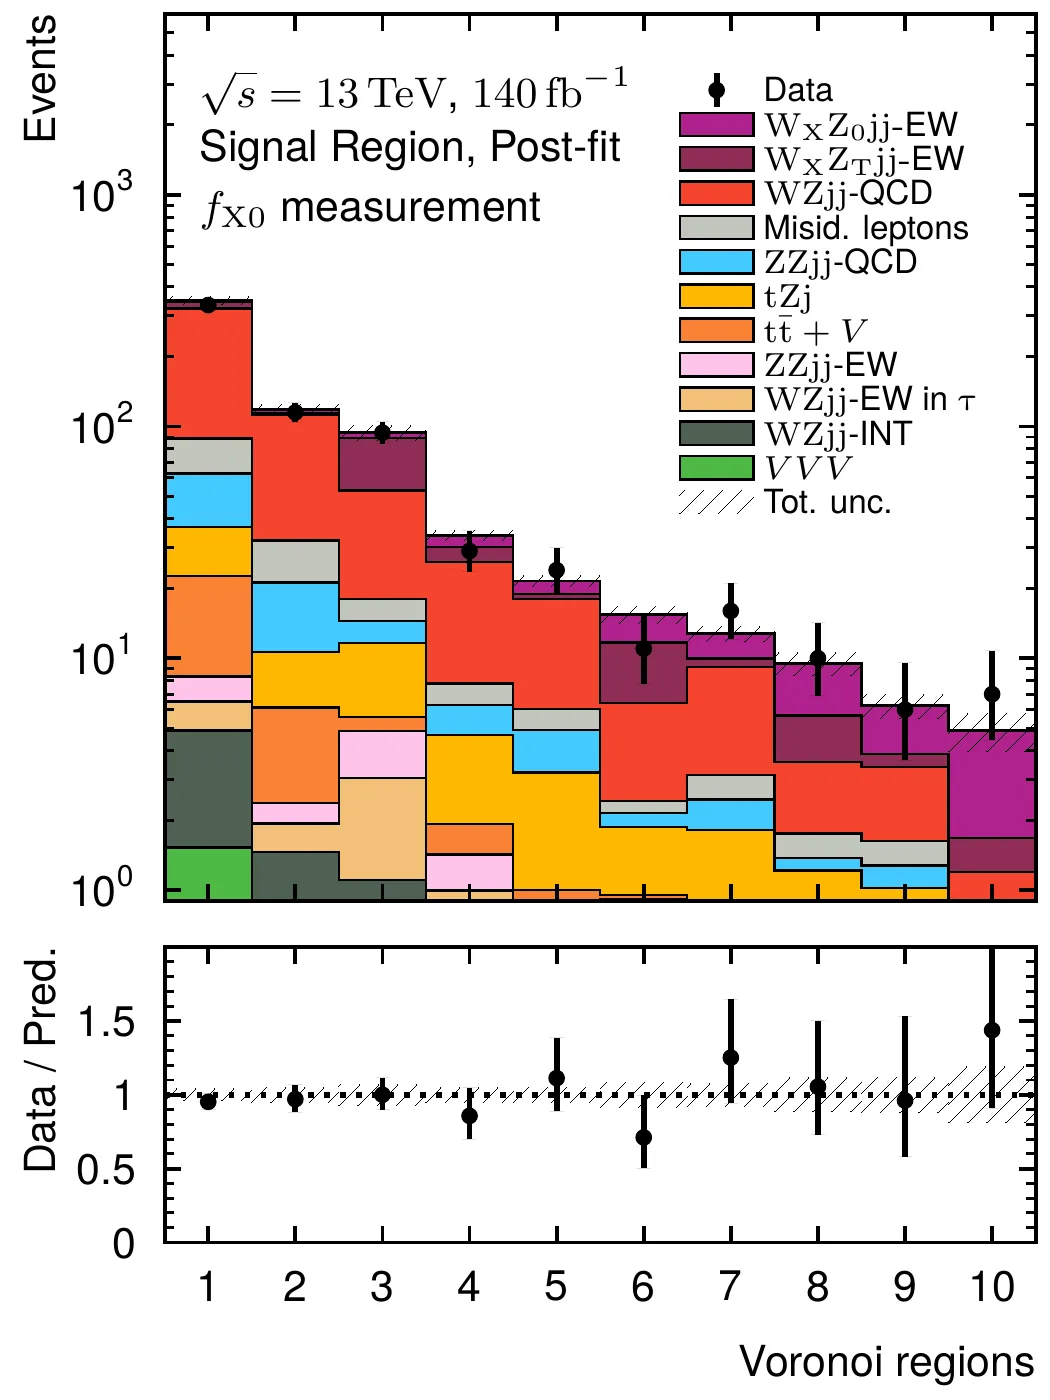
Les templates de Voronoï déroulés de la région de signal sont ajustés avec deux régions de contrôle, par un ajustement par maximum de vraisemblance binné. Les paramètres d'intérêt sont la fraction de polarisation et la force du signal fiducielle , qui donne la section efficace fiducielle avec le nombre total d'événements dans l'espace des phases fiduciel et la luminosité intégrée ; le facteur correspond aux quatre canaux de désintégration , , et . Les composantes polarisée et non polarisée sont ensuite normalisées par de sorte que seuls et sont libres.
Résultats
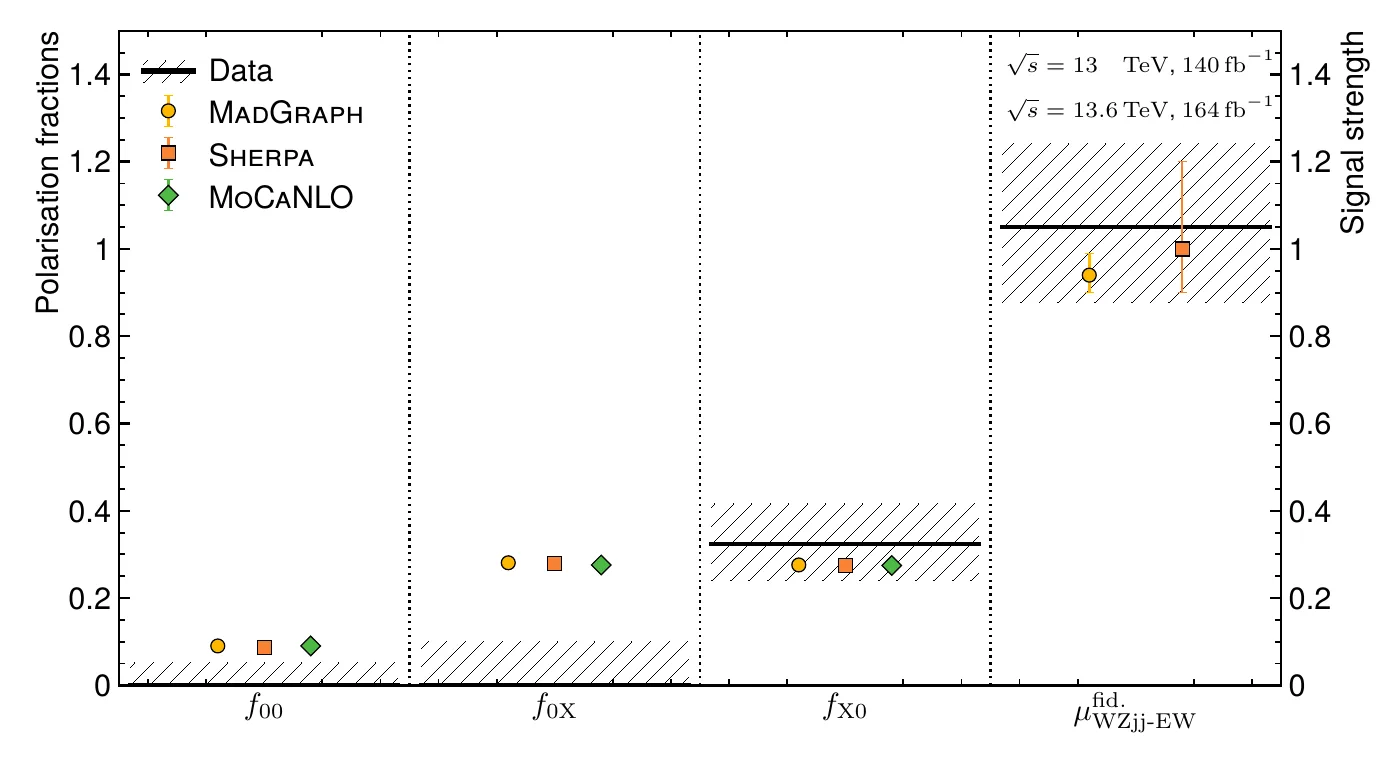
La fraction d'événements où le boson est polarisé longitudinalement, quelle que soit la polarisation du boson , vaut , pour une prédiction de , soit une significance observée (attendue) de () déviations standards : la première mise en évidence d'états de boson polarisés longitudinalement dans les événements . La fraction d'événements où les deux bosons sont polarisés longitudinalement vaut , pour une prédiction du Modèle Standard de , et la fraction où le boson est polarisé longitudinalement vaut , pour une prédiction de . Des limites supérieures à de niveau de confiance sont posées à ( attendue) et ( attendue) respectivement. La force du signal vaut , et la section efficace fiducielle par saveur de lepton est rapportée pour la première fois à :
Plus : le scan de vraisemblance à deux dimensions
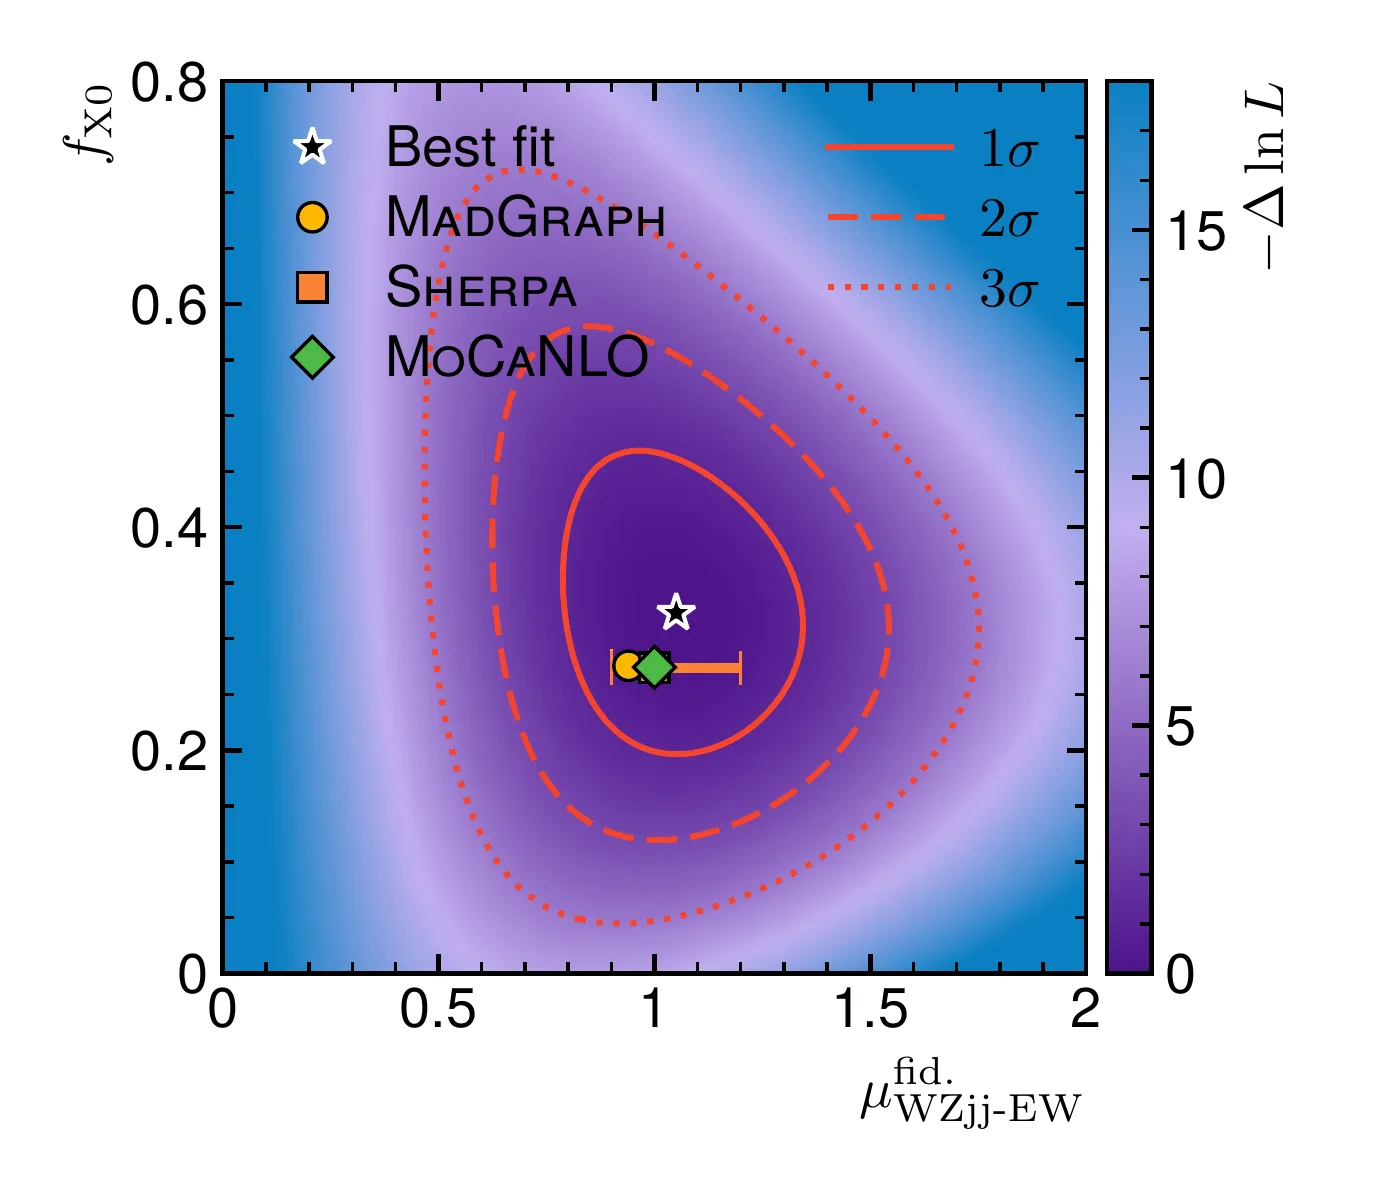
Ces mesures sont limitées par la statistique et bénéficieront du LHC à haute luminosité et du remplacement du détecteur interne actuel par le nouvel Inner Tracker, qui étend la couverture en pseudo-rapidité de à .